ARKONPROJECT
EXPLORAR / INTERAÇÃO COM O MUNDO

O drone viu um obstáculo.
E agora?

Reconhecer uma parede é só o primeiro passo. O drone ainda precisa de escolher por onde passar, conseguir executar o movimento e voltar a verificar o caminho. Esta página junta essas decisões.

PARA COMEÇARPensa numa passagem estreita

Olha para o desenho do obstáculo. Que espaço precisaria o drone para passar com as hélices? E se alguém entrasse no caminho? Usa estas perguntas para acompanhar as etapas abaixo.

Aprofundar: Sensores → · Controlo de voo → · Drone e UGV →

Perceber o espaço. Agir sobre ele.

Saber onde está é apenas uma parte. O drone precisa de perceber o que o rodeia, decidir um movimento possível e executá-lo através dos motores. A cada instante, compara o resultado com o objetivo e volta a corrigir.

O caminho mais curto nem sempre serve.

Ver, desviar e voltar ao objetivo.

ObstáculoDestino
O percurso direto encontra um obstáculo. O caminho verde representa um desvio que considera espaço à volta. É um esquema, não uma trajetória validada para voo.

Mais velocidade. Mais espaço para parar.

Compara a distância percorrida durante a reação e durante a travagem. Fixamos uma reação de 0,2 s e uma desaceleração de 2 m/s². Na realidade é preciso acrescentar margem.

01 / PERCEÇÃO

O que está à volta?

Câmaras e sensores de distância ajudam a encontrar paredes, objetos e passagens. O drone precisa de distinguir onde há espaço livre e onde ainda não sabe o que existe.

Exemplo: antes de atravessar uma porta, confirmar que cabem o corpo, as hélices e uma margem. Ver a porta numa imagem não basta para saber a distância.

02 / PLANEAMENTO

Por onde consigo passar?

O drone escolhe um caminho e uma velocidade que consiga executar. Tem de considerar o próprio tamanho, a capacidade de virar e o espaço para travar.

Exemplo: contornar uma coluna. Se uma pessoa entrar no caminho, é preciso voltar a avaliar o movimento.

03 / CONTROLO

Transformar objetivos em voo.

O controlador compara o movimento desejado com o movimento medido e ajusta os motores. Faz pequenas correções continuamente.

Exemplo: uma rajada empurra o drone e ele tenta recuperar a posição. Se o vento for demasiado forte, os motores podem não conseguir compensar.

04 / ATERRAGEM

Aproximar-se de uma superfície.

Para aterrar, o drone precisa de reconhecer uma zona adequada, medir a altura e controlar a descida. Perto do chão, o ar movimentado pelas hélices também altera o voo.

Exemplo: aproximar-se de uma plataforma com uma etiqueta visível. Se deixar de a reconhecer, a resposta deve depender da altura e do espaço disponível.

05 / CONTACTO FÍSICO

Transportar ou manipular.

Uma carga ou uma garra altera o peso e o equilíbrio. Tocar numa superfície também introduz forças que não existem no voo livre.

Exemplo: pousar uma carga suspensa. A carga pode balançar, e o drone fica mais leve quando a larga.

06 / COOPERAÇÃO

Partilhar o espaço.

Drones que partilham um espaço precisam de coordenar os percursos. Devem saber quando foi medida a posição dos outros e quanto erro ela pode ter.

Exemplo: quando dois drones chegam ao mesmo corredor, dar prioridade a um e fazer o outro esperar pode simplificar a passagem.

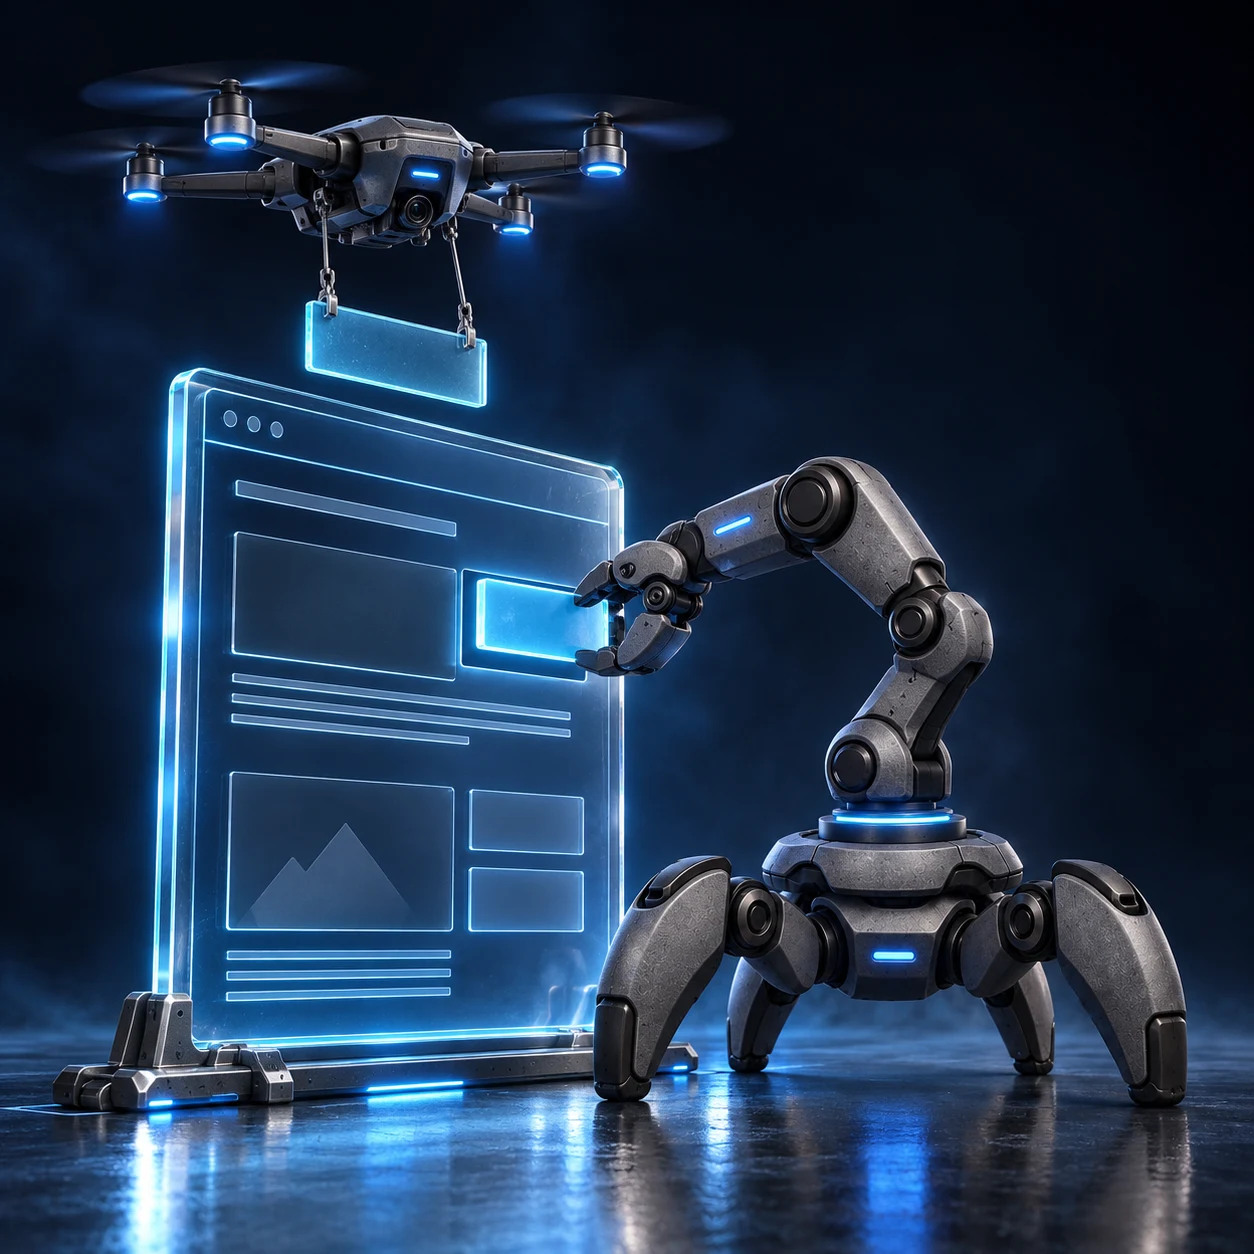
Ilustração de um drone a transportar uma peça e um robô quadrúpede a encaixar outra com uma garra.
Duas formas de agir sobre o mundo.
O drone transporta uma peça; o robô usa uma garra para a posicionar. Em ambos, perceber o objeto e controlar o movimento são tarefas diferentes que precisam de trabalhar juntas. Imagem concetual gerada para o projeto; não representa equipamento testado.

Há sempre atraso entre ver e reagir.

Tal como num carro, o drone continua a avançar enquanto percebe o obstáculo e começa a travar. Quanto maior a velocidade, mais espaço precisa. Num exemplo idealizado, a 3 m/s, com 0,2 segundos de reação e uma travagem de 2 m/s², precisa de cerca de 2,85 metros. Na realidade, é necessário acrescentar margem para vento, erro dos sensores e tamanho do drone.

QUALIDADE / CONFIANÇA

Não basta ter um número.

Verificar quanto erro pode existir, quando foi feita a medição e se os sensores concordam. Uma posição antiga pode estar errada agora, mesmo que fosse precisa quando foi medida.

DEGRADAÇÃO / RESPOSTA LOCAL

Quando a perceção falha.

Preparar uma resposta para cada situação: abrandar, desistir de uma aproximação ou aterrar numa zona adequada. Parar no ar ou regressar à origem também exige saber a posição com confiança.

VALIDAÇÃO / DO VIRTUAL AO FÍSICO

Testar por etapas.

Começar em simulação, verificar os registos e testar os sensores antes do voo. Depois, experimentar numa área controlada e medir erros e atrasos. Esta página ajuda a compreender, mas não valida um drone real.
Reavaliar o caminho antes de agir

O plano deve ser revisto quando o mundo muda. “Resposta definida para a situação” significa uma regra preparada e testada para aquele veículo e ambiente.

Pseudocódigo · exemplo educativo
enquanto missão_ativa:
    observações = ler_sensores()
    posição = estimar_posição(observações)

    se posição_não_é_fiável ou observações_estão_desatualizadas:
        executar_resposta_definida_para_a_situação()
        continuar

    mapa = atualizar_mapa(observações)
    percurso = procurar_percurso_possível(mapa, posição, objetivo)

    se não_existe_percurso:
        pedir_novo_plano()
    senão:
        enviar_próximo_objetivo_ao_controlador(percurso)

# Encontrar um caminho não prova que a trajetória seja segura.

Pseudocódigo descreve a lógica. As funções com nomes como “ler sensores” representam trabalho que teria de ser implementado. Este exemplo não é código pronto a executar num robô.

Palavras e siglas, em linguagem simples
GNSS
Sistema global de navegação por satélite. GPS e Galileo são exemplos.
IMU
Unidade de medição inercial: sensores que medem aceleração e rotação.
RTK
Posicionamento cinemático em tempo real: correções que podem melhorar a precisão dos satélites.
VIO
Odometria visual-inercial: combinar imagens e sensores de movimento para acompanhar o percurso.
SLAM
Localização e mapeamento simultâneos: construir um mapa e encontrar-se nele.
UWB
Banda ultralarga: rádio que pode medir distâncias a referências locais.
UGV
Veículo terrestre não tripulado: um robô que se desloca no chão.
EKF
Filtro de Kalman estendido: uma forma de combinar medições e previsões para estimar o estado do veículo.
ROS 2
Robot Operating System 2: ferramentas para ligar programas de sensores, decisões e robôs. Não é um autopiloto.
PID
Controlador proporcional, integral e derivativo: combina correção do desvio, erro acumulado e tendência de mudança.
Ferramentas e documentaçãoControlo de voo e referências →PX4 — simulação antes do voo (em inglês) →ROS 2 — integração de sensores e processamento (em inglês) →

ROS 2 ajuda programas de sensores e planeamento a trabalhar juntos. O autopiloto continua a ser responsável pelo controlo rápido do voo.

Onde estas ideias aparecem na ciência

Estas leituras ajudam a aprofundar o tema. As nossas experiências são simplificações educativas: não são reproduções dos resultados dos artigos.

2011 / IEEE ICRA

AprilTag: A Robust and Flexible Visual Fiducial System →

Edwin Olson

Ligação ao laboratório: Ajuda a compreender etiquetas visuais usadas como referências para posição e aproximação a plataformas.

O que não devemos concluir: Detetar uma etiqueta não resolve sozinho a navegação. São necessários dados da câmara, dimensão conhecida e uma referência adequada.

DOI: 10.1109/ICRA.2011.5979561 · em inglês · acesso ao texto completo pode ser pago

Ver na biblioteca científica →
2011 / IEEE ICRA

Minimum Snap Trajectory Generation and Control for Quadrotors →

Daniel Mellinger e Vijay Kumar

Ligação ao laboratório: Liga a escolha de um percurso a trajetórias suaves que um quadricóptero consegue tentar seguir.

O que não devemos concluir: A experiência de controlo do site usa uma massa num único eixo. Não inclui o planeamento e o controlo de quadricópteros apresentados no artigo.

DOI: 10.1109/ICRA.2011.5980409 · em inglês · acesso ao texto completo pode ser pago

Ver na biblioteca científica →
Explorar todas as referências científicas →